
 RobotStudio最新版种类:编程工具大小:1.97G语言:中文 评分:10.0标签:立即下载
说实话,我首次打开RobotStudio2026的时候,整个人是有点懵的。界面左侧一溜树状列表,中间一个大黑3D窗口,菜单还全是英文,完全不了解先点哪儿。后来跟着视频课程一步步探索,才了解这其实就是ABB机器人的“电脑仿真版”在电脑里搭工作站、写程序、跑仿真。这篇文章就写给完全菜鸟的菜鸟,把我踩过的坑和最容易见到的基础知识步骤摊开讲,照着点基本就能把机器人先动起来。
RobotStudio2026到底是干什么的
RobotStudio是ABB官方出的机器人仿真和离线编程软件。
2026版在3D显示、虚拟控制器启动速度和在线连接这几块都比老版顺不少。说的直白一点,它就是个“虚拟车间”:你能在电脑里把机器人、工作台、夹爪、传送带、围栏这类东西都摆进来,写好RAPID程序,跑一遍仿真,看看动作是否会撞机。等电脑里跑顺了,再把程序下到真机控制器,现场调试时间能省一大半。
对于菜鸟的人来讲,RobotStudio2026最友好的一点是:基础仿真无需写代码,点餐单、拖模型、录点位就能让机器人动起来。所以不少学校实训、自学基础知识都爱用它。别被满屏英文吓到,核心菜单就那样几个,点熟了就顺手。
菜鸟建议按这个顺序练
RobotStudio2026如何安装才不踩坑
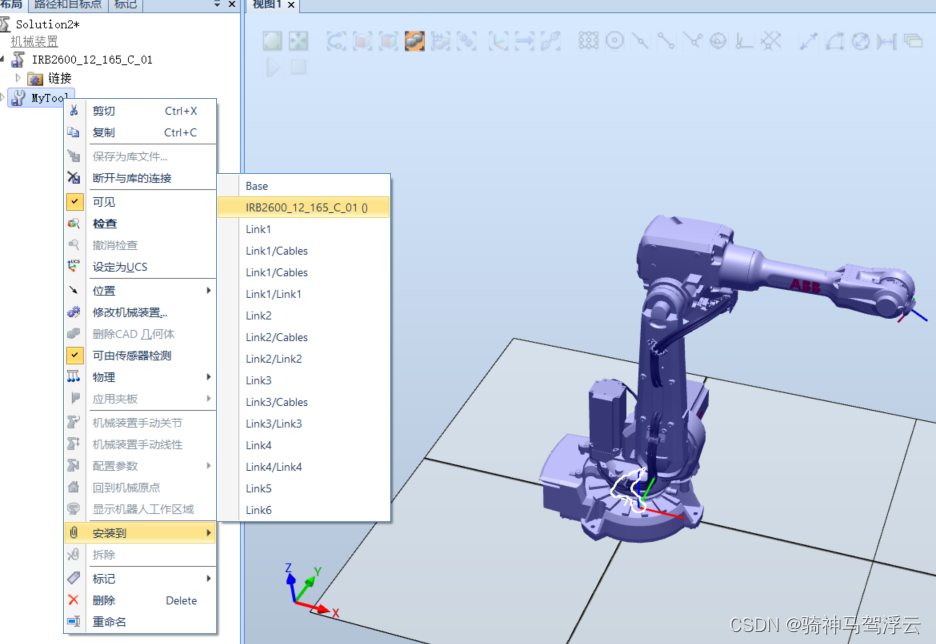
这个应该是被问到最多的。RobotStudio目前安装其实比以前简单,但有几个细节不注意就会白忙活。第一,去ABB官方网站或者授权途径下载,不要顺手从什么网盘下,版本不对容易缺组件。安装包分“RobotStudio”和“RobotWare”两部分,小白一般选带完整RobotWare的版本,不然建好工作站后找不到机器人模型。
第二,安装路径不要带中文,最好直接放在C盘英文路径下。我当初装在“D:\软件\机器人”里,结果虚拟控制器死活起不来,改成全英文路径才正常。第三,装完后首次启动会提示选许可证,假如只不过学习,选0元试用或Premium试用就好;企业用再配正式授权。还有,Windows 10/Windows 11都建议右键管理员身份运行,不然在线连接控制器或许会卡死。假如打开后提示“FlexNet Licensing找不到”,多半是授权服务没启动,去服务里把“FlexNet Licensing Service”改成自动启动,再重启软件一般就过了。
RobotStudio2026如何把程序导入机器人
在电脑里跑顺了,下面一定是想下真机。RobotStudio导入/导出程序靠RAPID文件,后缀是.mod或者.pgf。在软件里,先右键你的“T|ROB1”模块,选“导出程序模块”,保存成.mod文件。然后有两种办法下机器人:一是用U盘拷到控制器里,在示教器上加载模块;二是通过RobotStudio的“在线”模式,把电脑网线插到机器人控制器上。
我最初老失败,后来发现是IP没在同一网段。控制器默认IP一般是192.168.125.1,电脑手工设成192.168.125.x(x不可以是1)就连上了。传之前记得先备份,万一覆盖了原来的主程序,现场可麻烦大了。传完之后在示教器上把程序调到“生产”模式,按启动键,真机就按你在电脑里仿真的路径跑了。那一刻还是挺有收获感的。
robotstudio如何旋转视角、移动模型
机器人动不了,有时候不是你程序错了,而是视角没调好。RobotStudio里看3D窗口主要靠鼠标:按住中键拖动是平移整个场景;按住滚轮中键前后滚动是缩放;按住Ctrl再按中键拖动是旋转视角;选中对象后按Ctrl+Shift+中键,可以绕着对象转。我最初一直用左键点来转,发现根本没反应,还以为软件坏了,后来才习惯中键。
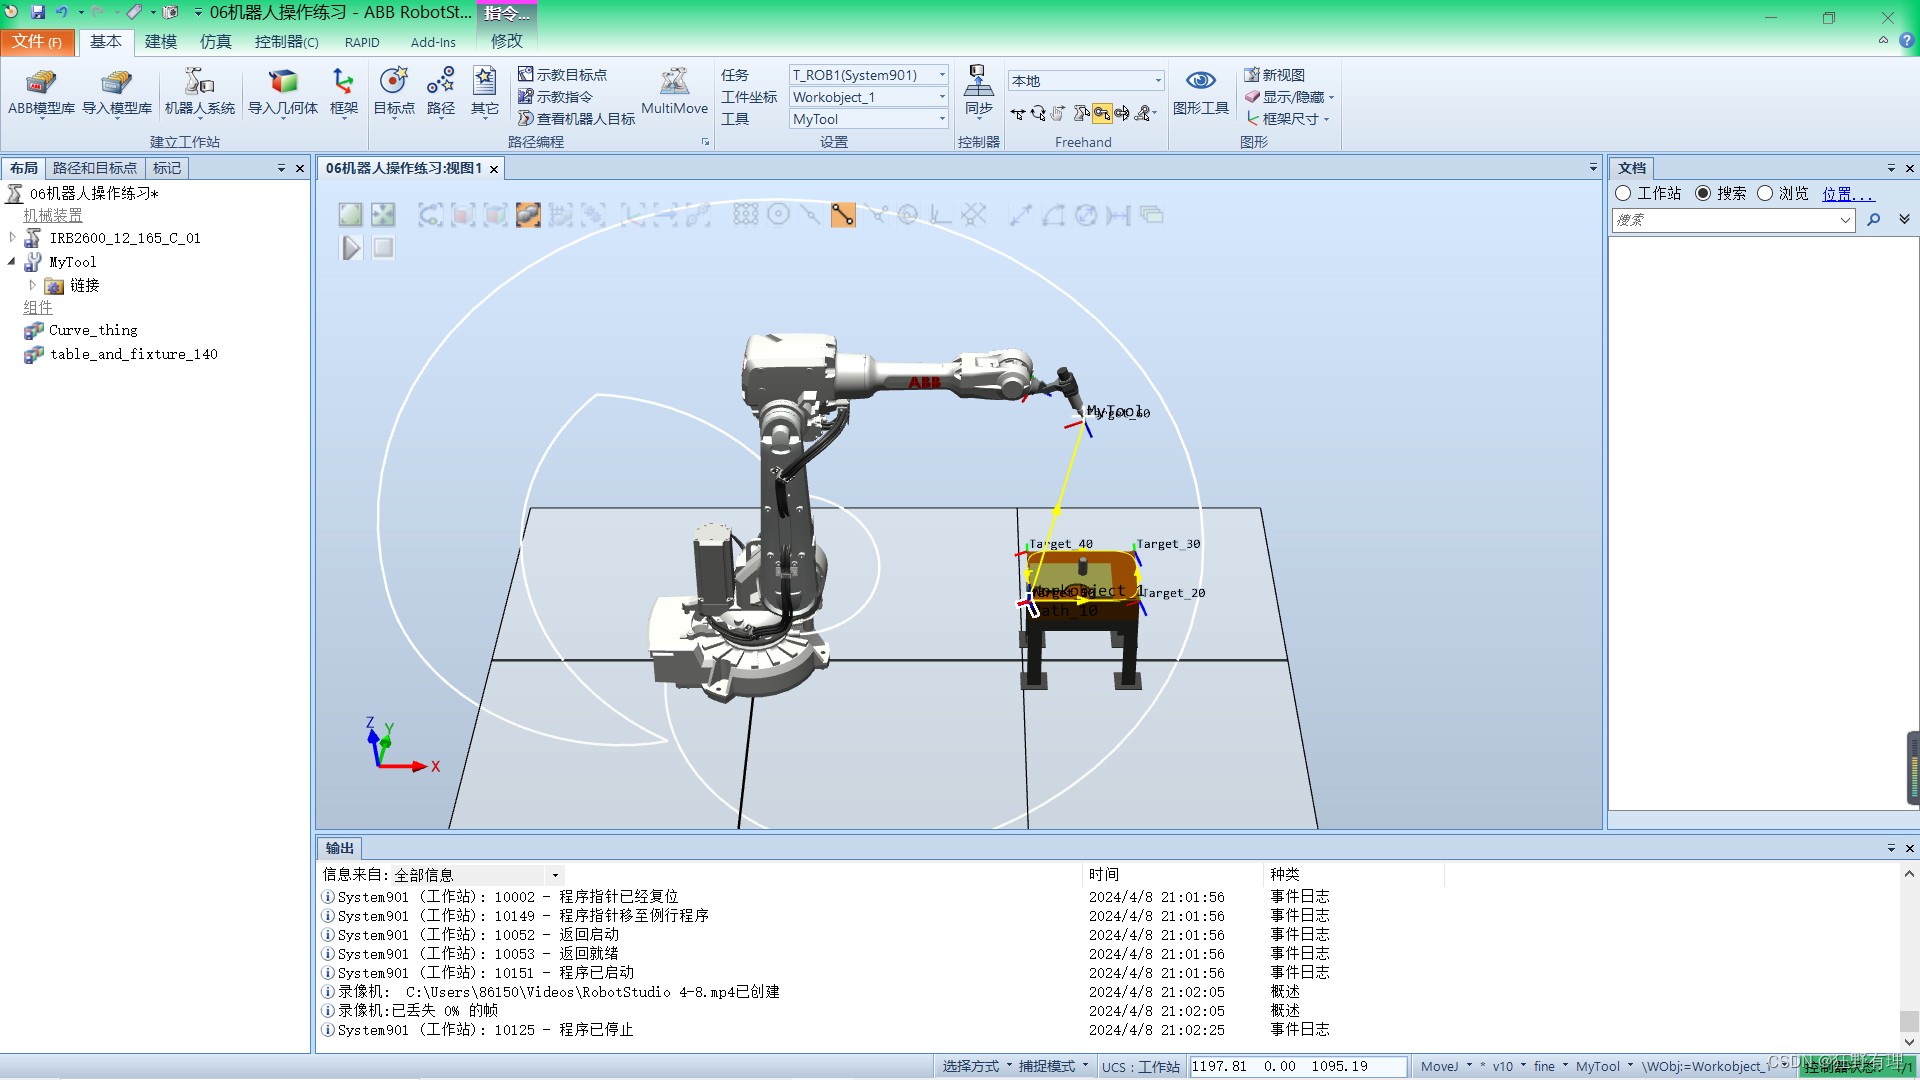
坐标系也要分了解:World是世界坐标,基坐标是机器人底座,工具坐标是焊枪或夹爪末端。移动机器人时,左下角必须要看目前是“基坐标”还是“工具坐标”,选错了方向会反。想让模型换个地方,可以用“Freehand”里的移动/旋转箭头,拖一拖就到位,比手工输入坐标更直观。
robotstudio如何新建程序和打开布局
新建工作站的常规步骤其实就这几步:文件→新建→空工作站,先搭一个空场景;基本→ABB模型库,双击你的机器人型号,譬如IRB 1200,机器人就出目前原点;建模→固体,拖个方块当工作台;机器人系统→从布局创建系统,给虚拟控制器起个好听的名字,这一步容易漏,漏了程序就跑不了。
RAPID程序在“RAPID”选项卡里管理,右键“T|ROB1”→新建例行程序,写下MoveJ、MoveL之类的指令,再创建几个目的点。最后点“仿真”选项卡→播放,机器人开始动。假如机器人不动,先检查有没创建机器人系统,再检查程序里有没设置目的点。布局文件找不到的话,可以在视图里勾选“布局”窗口,或者按Ctrl+2。
RobotStudio输出窗口在哪,显示错误如何看
运行仿真时,下面有个“输出”窗口会显示显示错误。假如找不到了,点视图→输出窗口,或者快捷键Ctrl+4。常见问题像“E1061目的没办法到达”,多半是点位姿态太刁钻,机器人够不着。把它改成MoveJ挨近,或者重新示教点位,基本都能解决。
程序块太多看着乱,可以右键选“折叠”或者把不需要的模块隐藏掉,主程序窗口会清爽不少。另外,仿真速度别一下子拉太快,太快容易看不出碰撞,先把速度调低,确认动作没问题再正常跑。这类小习惯培养了,后面做复杂工作站会省不少时间。
其实RobotStudio2026没那样可怕,重点就是多点点、多显示错误几次就会了。期望我踩过的这类坑能助你少浪费几个小时,祝你仿真顺利。
TAG标签:RobotStudio(1)RobotStudio2(1)
转载请说明来源于当下软件园(https://www.gpsdan.com)
本文地址:https://www.gpsdan.com/news/23678.html
郑重声明:文章来源于网络作为参考,本站仅用于分享不存储任何下载资源,如果网站中图片和文字侵犯了您的版权,请联系我们处理!邮箱3450399331@qq.com





 赣公网安备 36010602000087号
相关文章